BLACK EYE SEA RESEARCH · Paris
PROTOTYPE EN CONSTRUCTION · TRL 3/4
Nous contacter
BES-11
PROTOTYPE EN CONSTRUCTION — TRL 3/4

BES-11

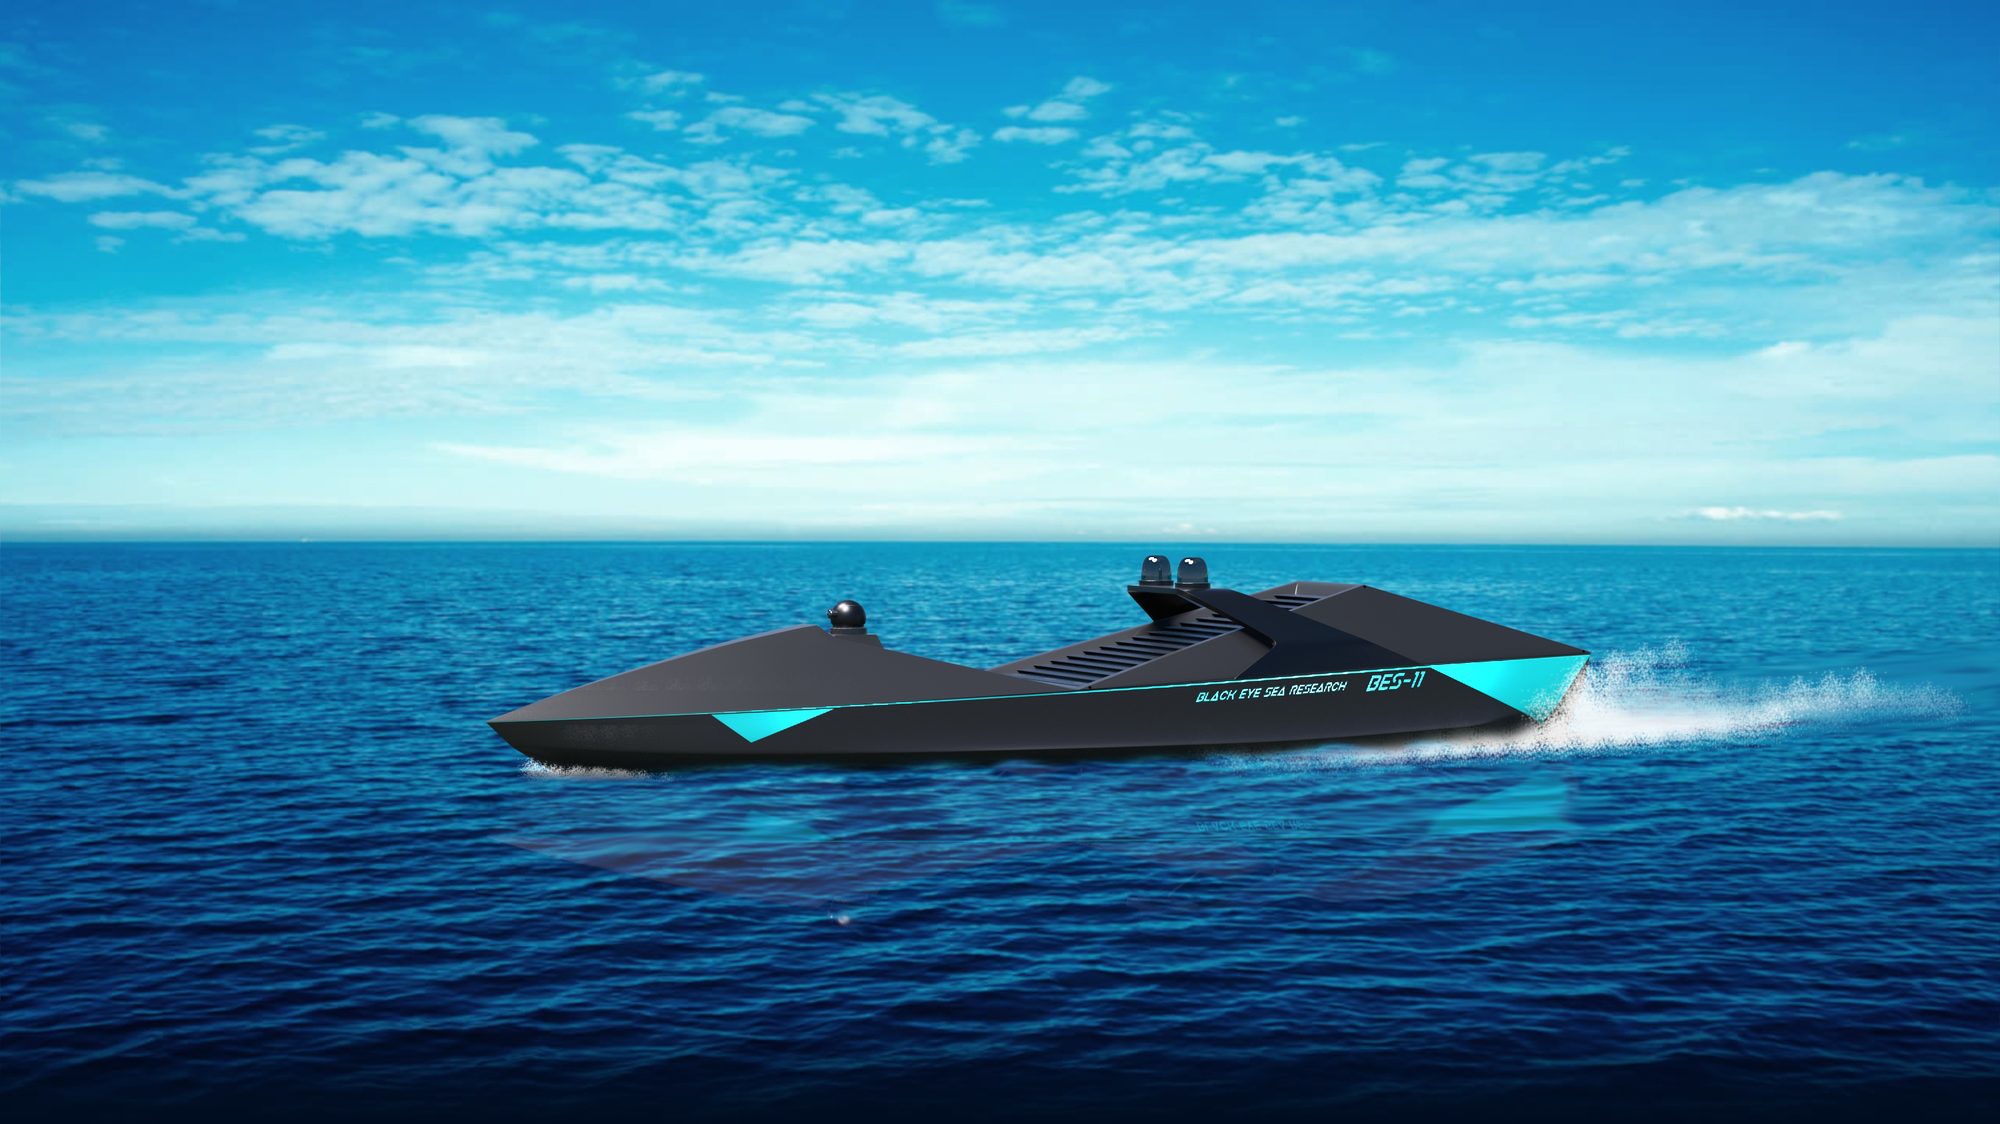
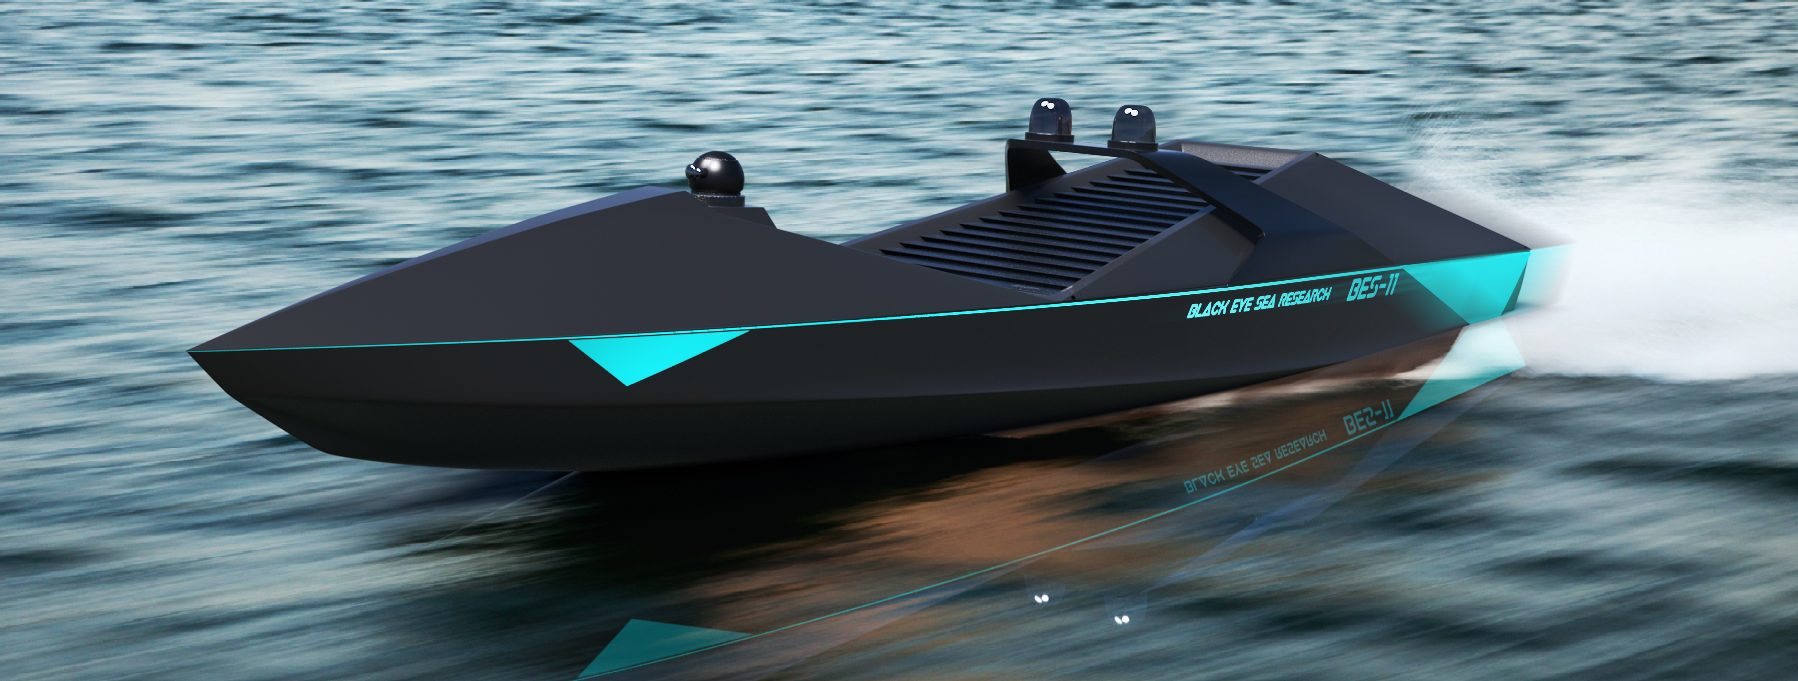
Un drone de surface rapide qui ne travaille jamais seul. Plusieurs BES forment une grappe : ils se répartissent la zone, s'échangent leurs détections et poursuivent la mission même quand la liaison avec la base tombe.

11 mLONGUEUR HORS TOUT
> 70 ndVITESSE VISÉE
18–22 hAUTONOMIE CIBLE
12 unitésGRAPPE COORDONNÉE
LE SYSTÈME

Trois briques, une seule
plateforme maritime

La surveillance des approches maritimes bute aujourd'hui sur trois limites : les vedettes rapides vont plus vite que les moyens de contrôle, un opérateur ne peut suivre qu'un seul engin à la fois, et la moindre coupure de liaison arrête la mission. Le BES-11 attaque les trois ensemble.

01 · PLATEFORME

Aller plus vite que la cible

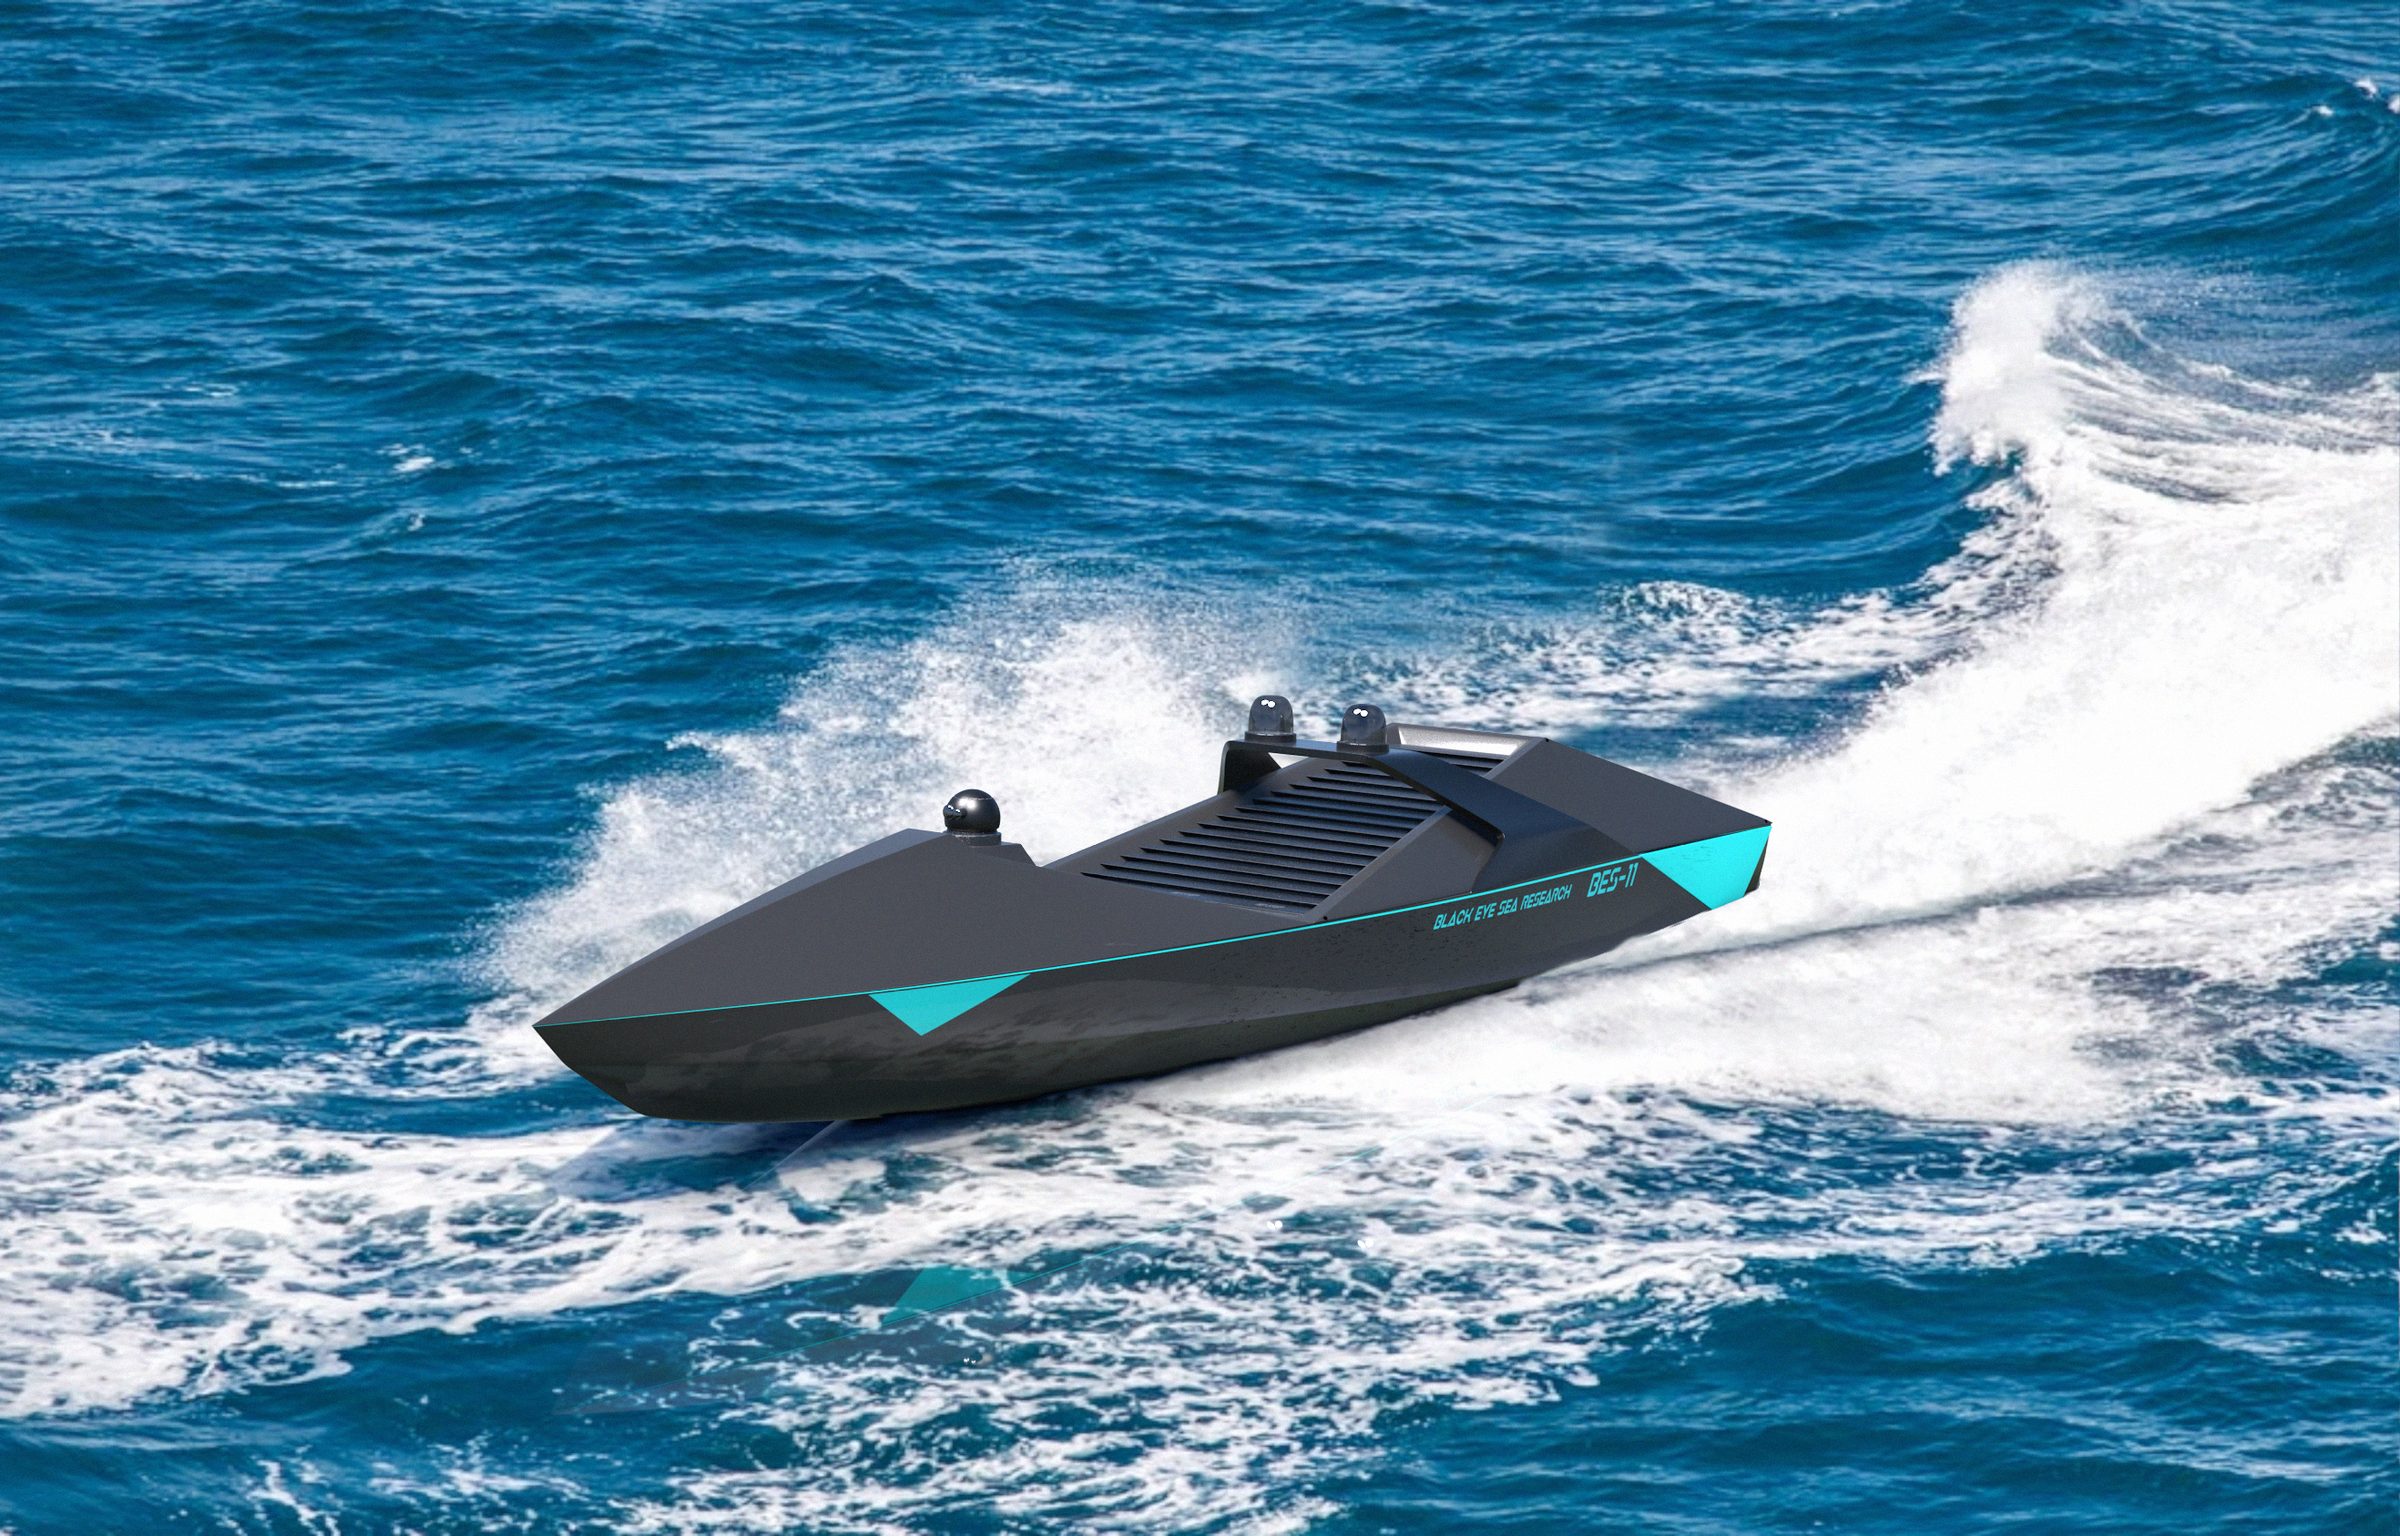
Carène hydroplane de 11 mètres, structure aluminium renforcée de composites carbone/Kevlar, propulsion par hydrojets jumelés. L'objectif de vitesse dépasse celui des embarcations rapides utilisées par les trafiquants, là où les vedettes de contrôle plafonnent autour de 35 nœuds.

02 · GRAPPE

Un opérateur, plusieurs coques

Les unités se coordonnent entre elles : découpage automatique de la zone, désignation d'une unité meneuse, répartition des tâches par enchères internes. L'opérateur donne une intention de mission, pas douze consignes de barre.

03 · SOUVERAINETÉ

Traiter à bord, pas ailleurs

Perception, fusion de capteurs et décision s'exécutent sur calculateur embarqué. Navigation appuyée sur le service européen de haute précision, avec authentification du signal. Aucune donnée de mission ne transite par une infrastructure extérieure.

PLATEFORME · BES-11

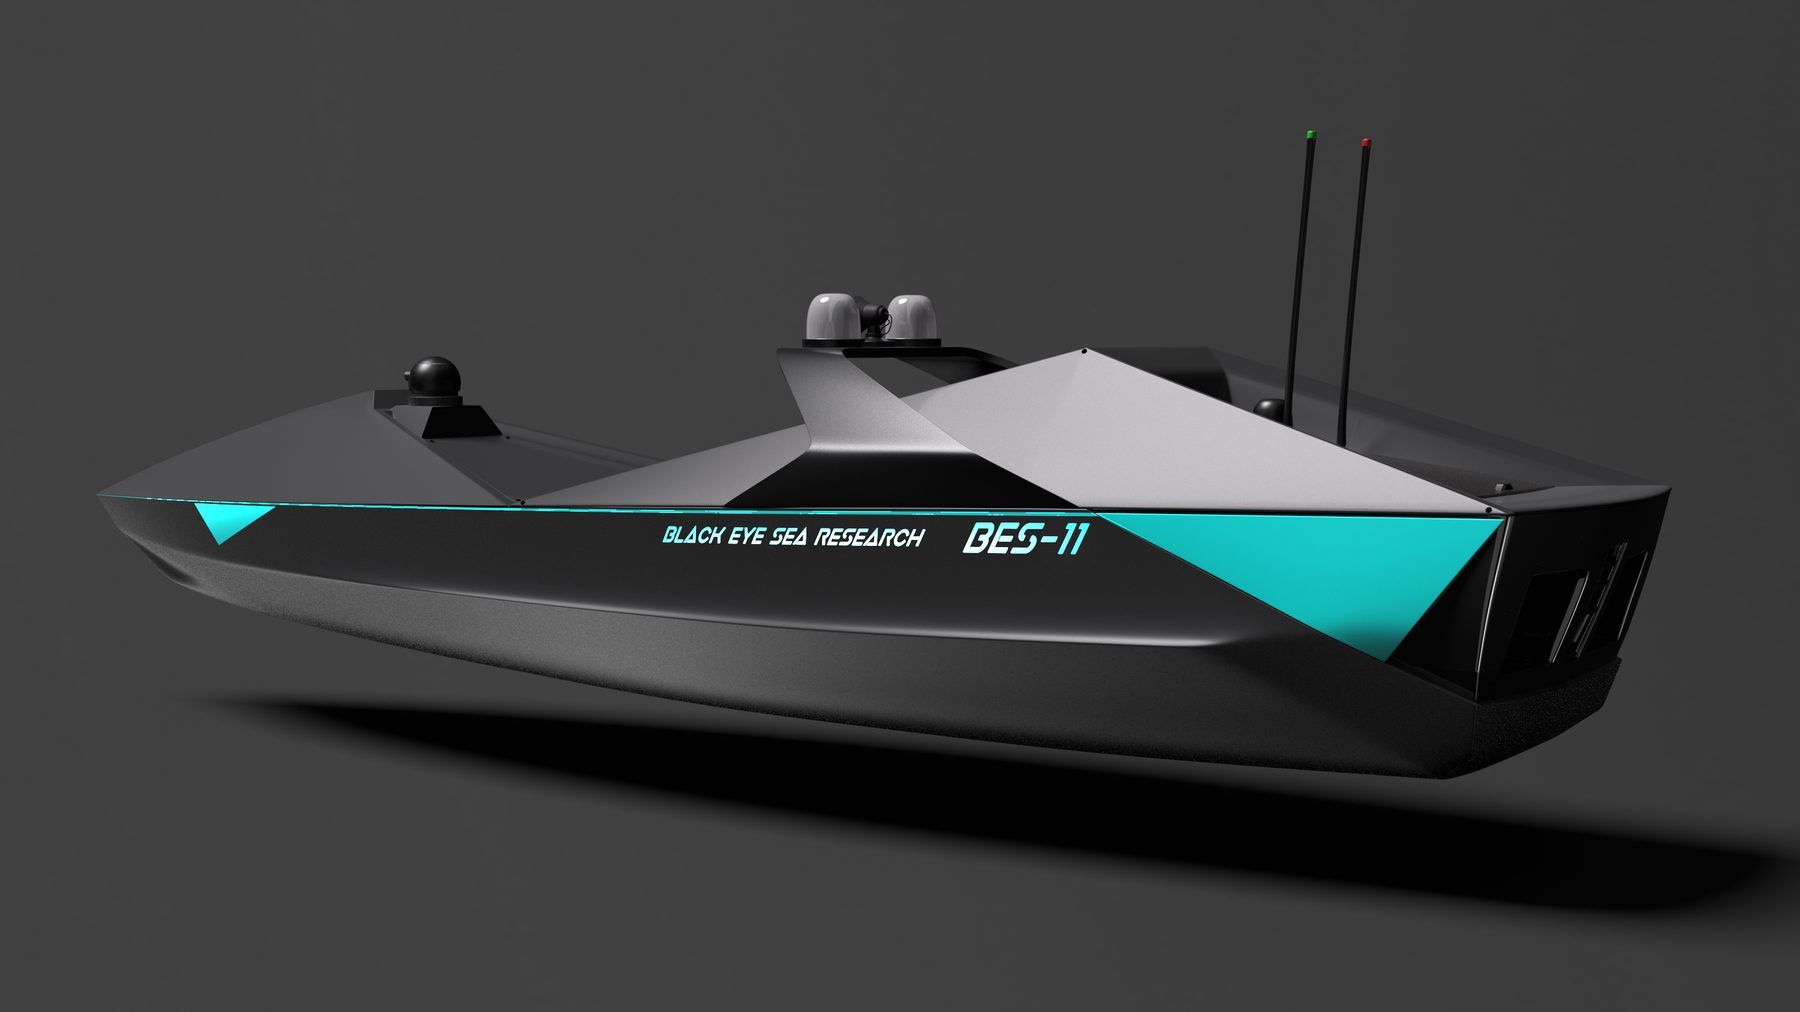
Une coque dessinée
pour la vitesse et le calme

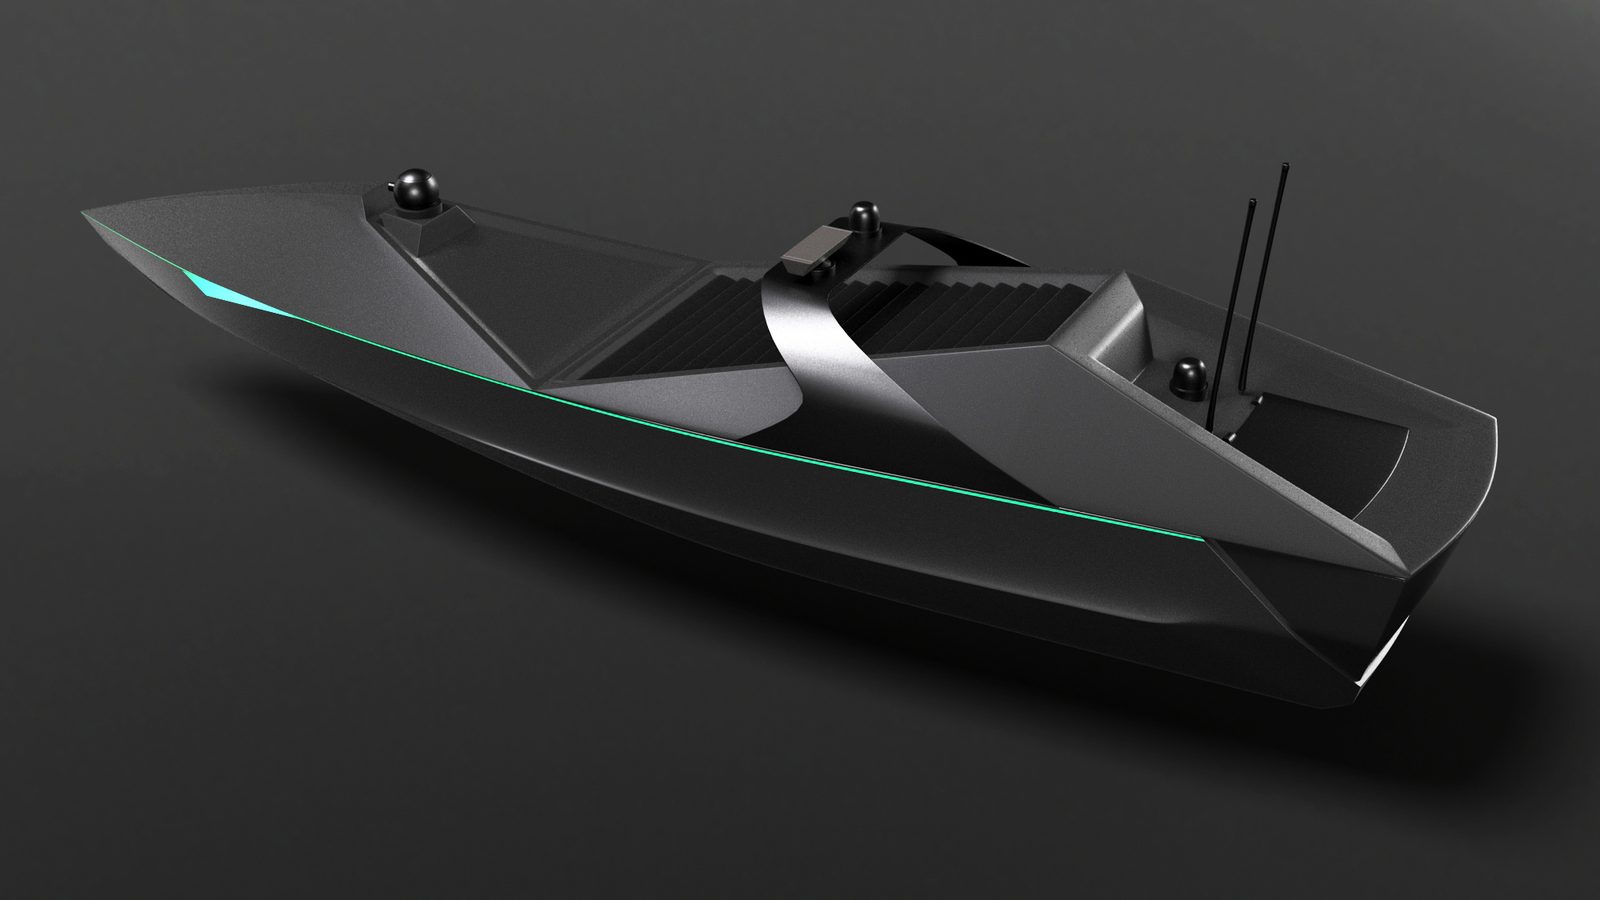
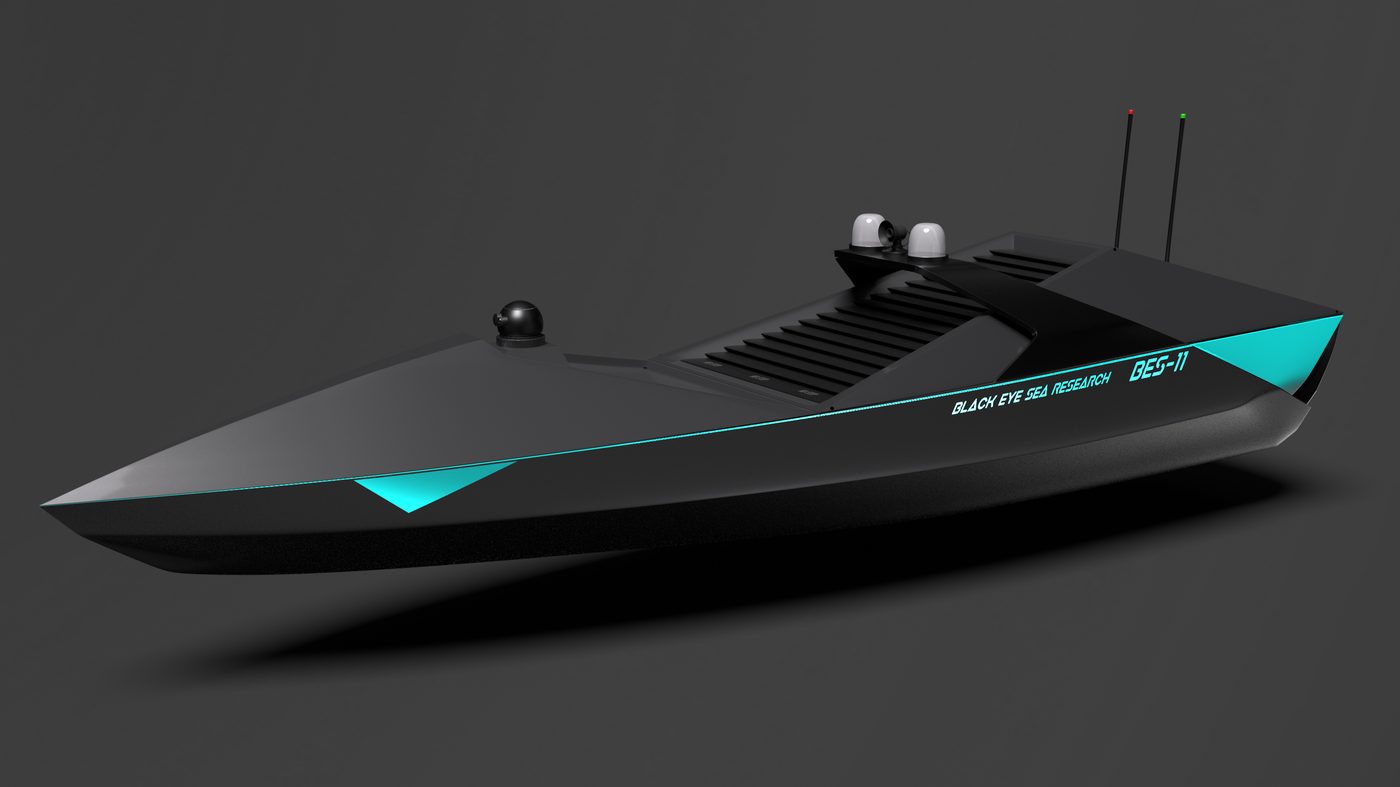
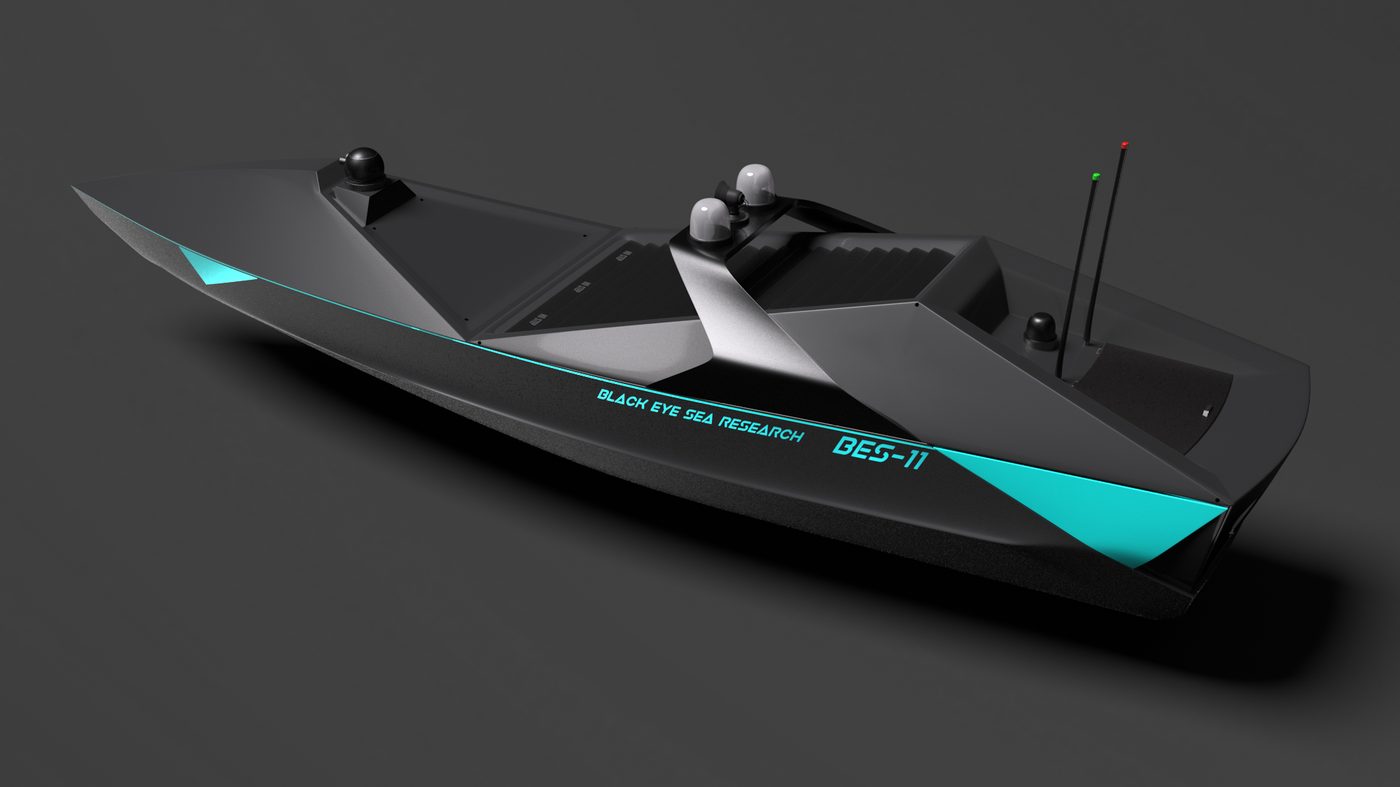
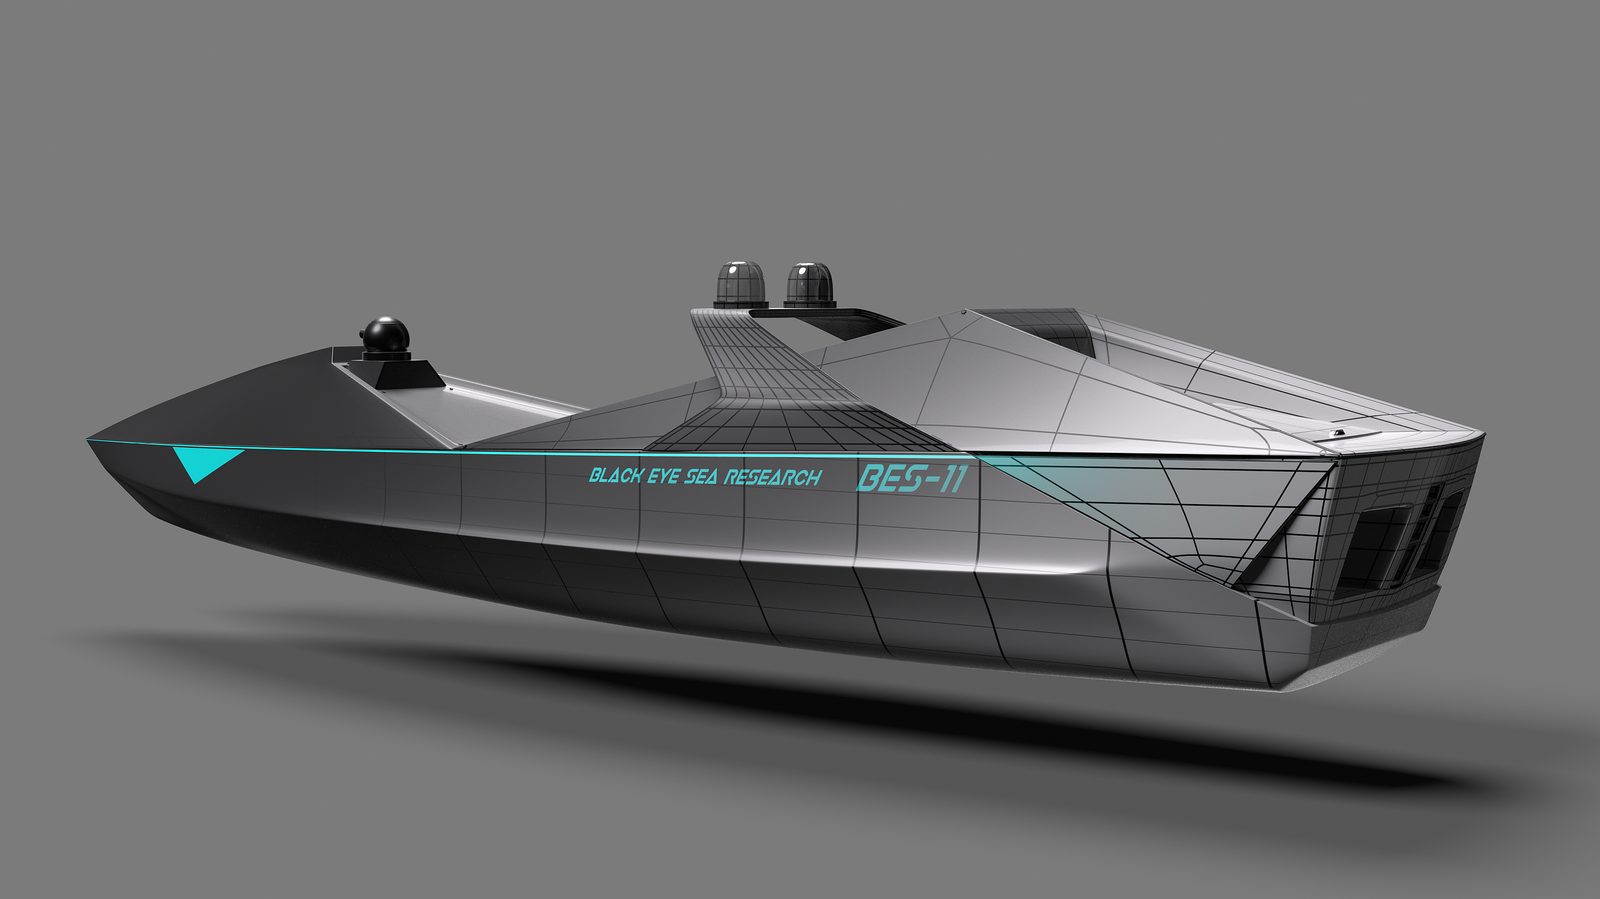
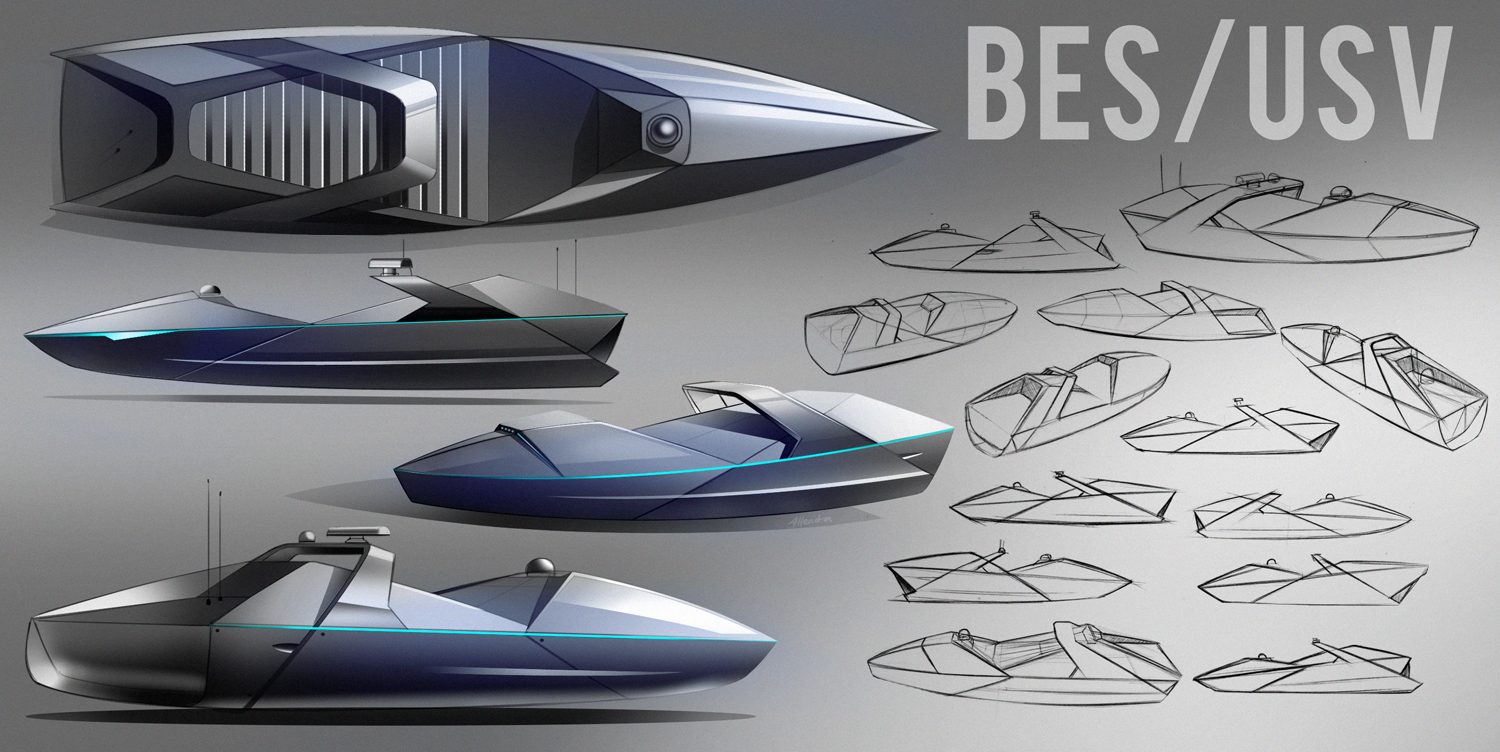
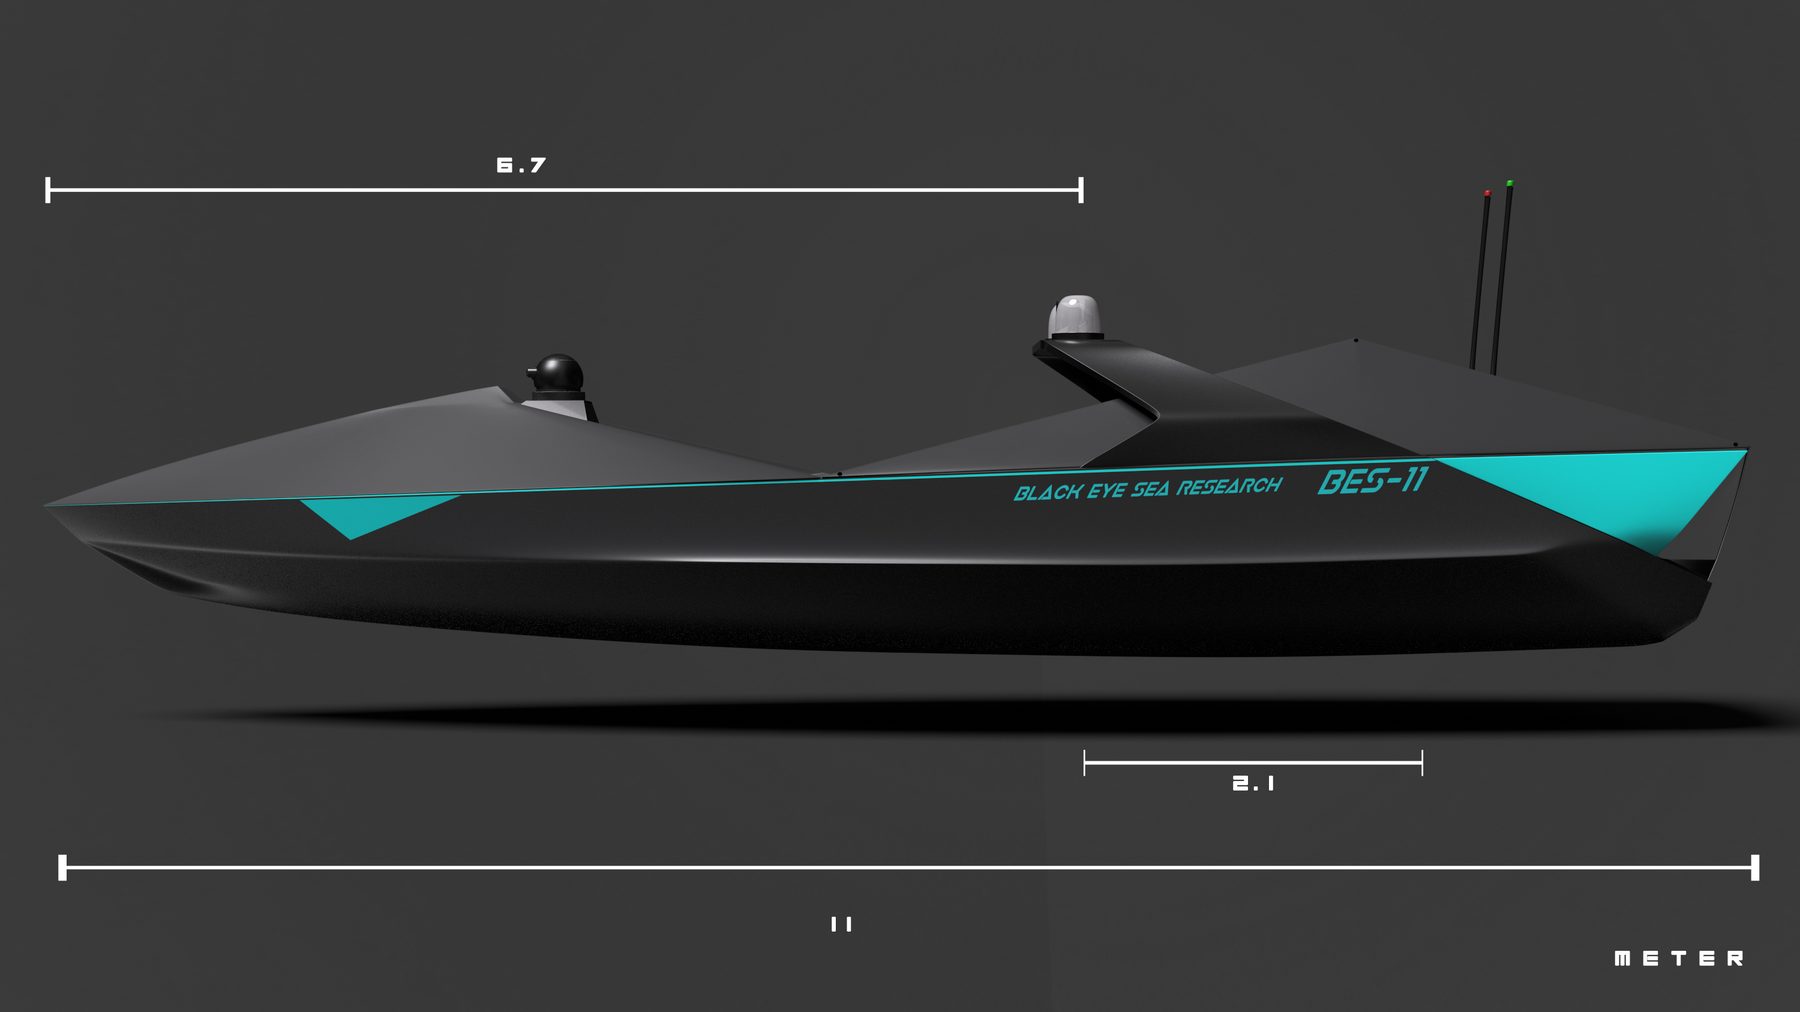
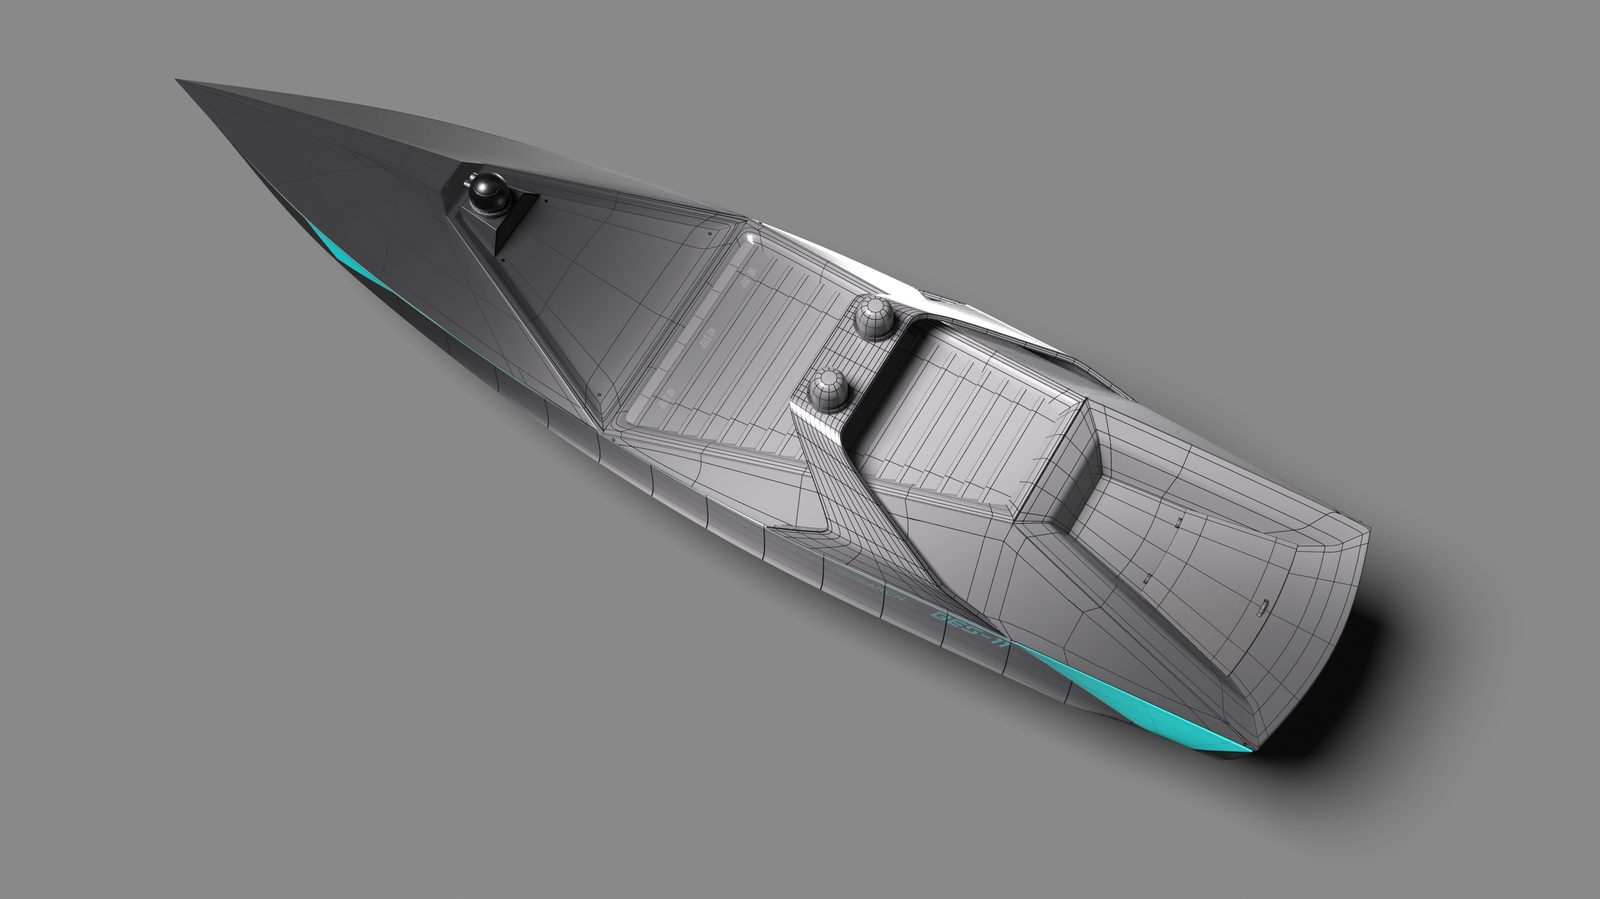
Pas de passerelle, pas d'équipage : tout le volume libéré sert à la charge utile, à l'énergie et au refroidissement. Les facettes de la superstructure et le traitement des surfaces réduisent la signature radar et visuelle.

BES-11
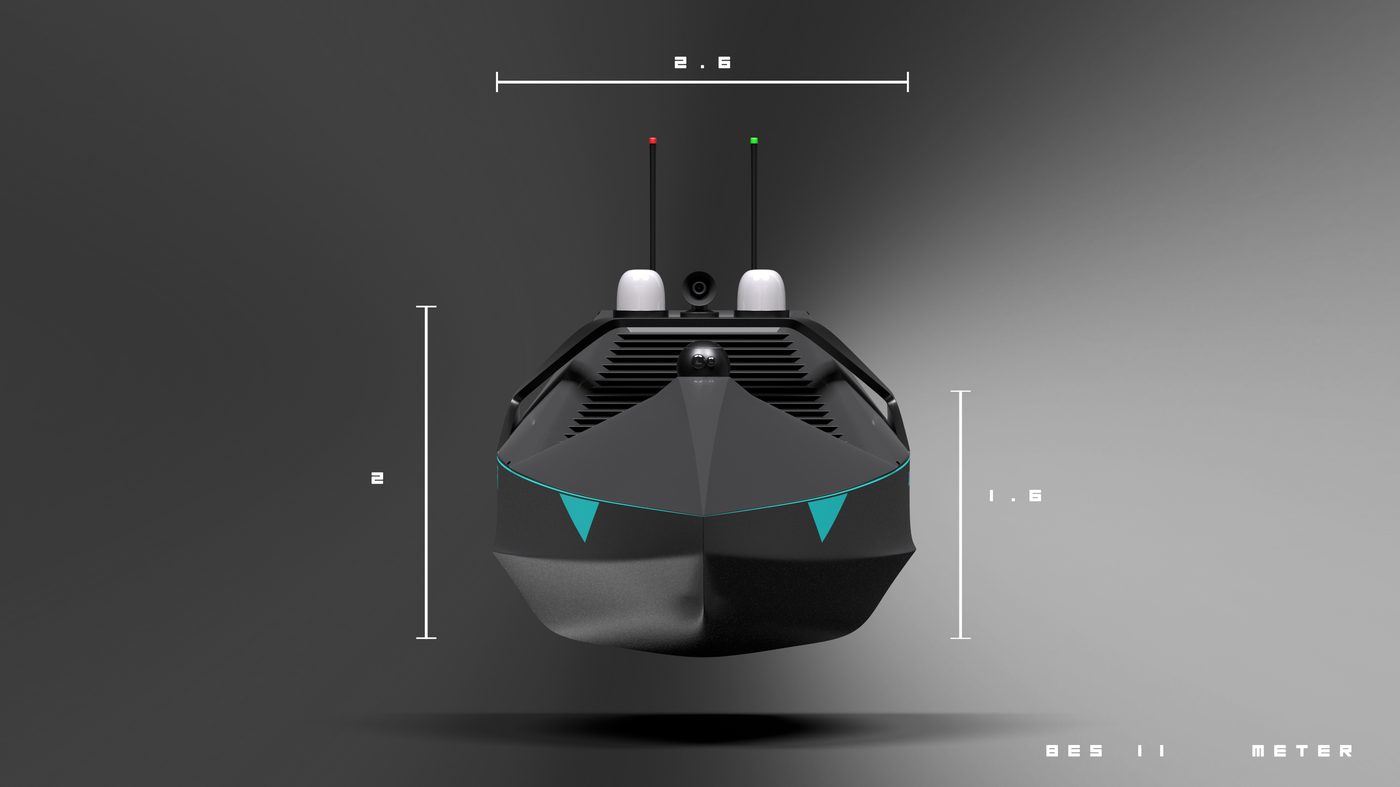
PROFIL COTÉ11.0 × 2.6 m
CARACTÉRISTIQUES GÉNÉRALES
Longueur hors tout11,0 m
Largeur2,6 m
Hauteur hors tout2,0 m
Vitesse maximale visée> 70 nœuds
Autonomie à vitesse de croisière18 à 22 h
Charge utile600 kg
PropulsionHydrojets jumelés
StructureAluminium marine + renforts carbone/Kevlar
ÉquipageAucun — supervision à distance

Ce que la coque porte

Le BES-11 embarque une chaîne de perception multi-domaines : optronique jour/nuit stabilisée, télémétrie laser, radar, imagerie 3D par LiDAR, écoute acoustique passive et analyse du spectre radioélectrique. Les flux sont fusionnés à bord pour produire une image de situation unique, partagée avec le reste de la grappe.

Le pont arrière est prévu pour accueillir un drone aérien et sa station de recharge sur plateforme stabilisée, afin d'étendre la portée d'observation au-delà de l'horizon radar de la coque.

OPTRONIQUE JOUR/NUIT LiDAR 3D RADAR ACOUSTIQUE PASSIVE ANALYSE SPECTRE DRONE AÉRIEN
BES-11

Vue d'ensemble

Sélectionnez un repère pour afficher le détail de la zone.

BES-11
PRINCIPE
On n'intercepte pas ce qu'on ne peut pas rattraper.
COORDINATION EN GRAPPE

Douze coques,
une seule intention

Aucune unité n'est indispensable. La grappe désigne elle-même son unité meneuse, se partage la zone en secteurs qui se referment dès qu'une coque s'absente, et attribue les tâches par appel d'offres interne. La console ci-dessous rejoue quatre situations typiques.

SIMULATION ZONE ATLAS-7 · 50 km² PATROUILLE RÉPARTIE T+00:00
UNITÉ MENEUSE
BES-03
UNITÉS ACTIVES
6 / 6
COUVERTURE DE ZONE
100 %
LIAISON SUPERVISION
JOURNAL SCELLÉ
a7f3…91c4
RÉPARTITION

La zone se redécoupe seule

Chaque unité calcule son propre secteur à partir de la position de ses voisines. Si une coque rentre au ravitaillement ou tombe en panne, les secteurs adjacents s'élargissent et la couverture reste complète, sans ordre extérieur.
DÉCISION

L'unité meneuse est élue

Le rôle de meneuse revient à l'unité la mieux placée : énergie restante, qualité des liaisons, position dans la grappe. L'élection prend moins de deux secondes et se rejoue à chaque changement de situation.

PREUVE

Chaque décision est scellée

Les décisions prises hors liaison sont consignées dans un journal chaîné et horodaté, transmis intégralement au retour du lien. L'opérateur peut rejouer la séquence et vérifier qu'elle n'a pas été modifiée.

LIMITE

L'humain garde la main

L'autonomie porte sur la navigation, la perception et la répartition du travail. Toute action à effet physique sur un tiers reste soumise à validation explicite de la supervision, quel que soit le mode en cours.

APPLICATIONS & SCÉNARIOS

Trois frontières
maritimes européennes

Même plateforme, trois géographies très différentes. Choisissez un théâtre : la carte affiche la barrière de surveillance, les stations de patrouille et les grappes en poste. Le modèle de dimensionnement à droite recalcule en direct le nombre d'appareils à partir de vos hypothèses.

GRAPPE EN POSTE FLUX TRAVERSANTS BASE / RAVITAILLEMENT

Canal de Sicile

Barrière au sud de Lampedusa, sur l'axe le plus court entre la côte tunisienne et la Sicile. Les grappes tiennent la ligne en permanence, le drone aérien étend la détection au-delà de l'horizon radar.

SECTEUR PAR UNITÉ19 km
STATIONS SUR LA LIGNE13
APPAREILS NÉCESSAIRES21
GRAPPES DE 64

Modèle : secteur = rayon de détection × vitesse de patrouille ÷ vitesse des cibles, de sorte qu'aucune traversée ne passe entre deux passages. Appareils = front ÷ secteur × facteur de disponibilité (maintenance, transit, ravitaillement). Vitesse de patrouille retenue : 60 km/h.

CANAL DE SICILE

Tenir l'axe le plus court

Lampedusa est plus proche de la côte africaine que de la Sicile. Une barrière d'une vingtaine de stations entre côte tunisienne, Lampedusa et Malte couvre le corridor principal, avec des bouées de ravitaillement pour éviter les retours au port.

PAS-DE-CALAIS

Détecter avant le départ

La mission est ici côtière : repérer les départs depuis les plages entre Dunkerque et la baie de Somme, de nuit, dans un rail maritime très dense. Front court, cibles lentes : quelques unités suffisent à tenir une veille permanente.

MER ÉGÉE

Beaucoup de bras courts

De Lesbos à Rhodes, la frontière est une succession de bras de mer de quelques kilomètres. Des grappes distribuées, une par groupe d'îles, s'échangent leurs pistes et se relaient le long de l'arc.

Fronts, rayons et vitesses sont des hypothèses de travail destinées à donner un ordre de grandeur, pas un plan opérationnel. Le dimensionnement réel dépend de l'état de la mer, de la densité de trafic, des règles d'engagement et des moyens déjà déployés par les agences concernées.

LOGICIEL & SYSTÈME

Quatre couches
qui tiennent seules

Le logiciel de bord est découpé en couches indépendantes : si la couche mission s'interrompt, la navigation et l'évitement continuent. Chaque couche dispose de son propre mode dégradé, testé comme une fonction à part entière.

COUCHE 1

Conduite et sécurité de navigation

Pilotage des actionneurs, tenue de cap et de vitesse, évitement local des obstacles, respect des règles de barre. Fonctionne sans les couches supérieures, avec arrêt et signalisation automatiques en cas de défaillance.

TEMPS RÉELCOLREGSARRÊT D'URGENCE
COUCHE 2

Perception et fusion

Détection et classification des objets à partir des capteurs optiques, radar, LiDAR et acoustiques. Les modèles s'exécutent à bord, sur accélérateur embarqué. Les observations sont partagées avec les unités voisines sous forme de pistes, pas de flux vidéo.

INFÉRENCE EMBARQUÉEFUSION MULTI-CAPTEURSPISTES PARTAGÉES
COUCHE 3

Comportements de mission

Arbres de comportement gérant les transitions : patrouille, approche, suivi de piste, retour au point de ravitaillement, retour base. Cinq modes de sécurité gradués, du contrôle direct par l'opérateur jusqu'à l'arrêt signalé.

ARBRES DE COMPORTEMENT5 MODES GRADUÉS
COUCHE 4

Mission et coordination

Élection de l'unité meneuse, répartition des tâches, découpage de zone, dialogue avec la station de supervision. Amélioration collective des modèles de détection par échange de mises à jour entre unités, sans transmission des observations brutes.

CONSENSUS DISTRIBUÉAPPRENTISSAGE FÉDÉRÉJOURNAL CHAÎNÉ
TÉLÉMÉTRIE EMBARQUÉE · TRACÉ DE DÉMONSTRATION
NAVIGATION SOUVERAINE

Savoir où l'on est, et pouvoir le prouver

Le BES-11 se positionne à partir du service européen de haute précision diffusé par satellite, sans station terrestre, avec vérification cryptographique du message de navigation. Une centrale inertielle redondante prend le relais si le signal disparaît.

La cohérence entre les différentes sources de position est surveillée en permanence. En cas de divergence, la source suspecte est écartée du calcul, la navigation bascule sur l'inertie, et l'événement est signalé et horodaté.

REPÈRES DE CONCEPTION
Précision de position viséedécimétrique
Authentification du signalnative
Liaisons de données5 redondantes
Chiffrementde bout en bout, clés matérielles
Interopérabilitéformats maritimes et OTAN
Enregistrementrejouable, scellé, horodaté
BES-11
MODÈLE DE CONCEPTIONITÉRATION EN COURS
BES-11
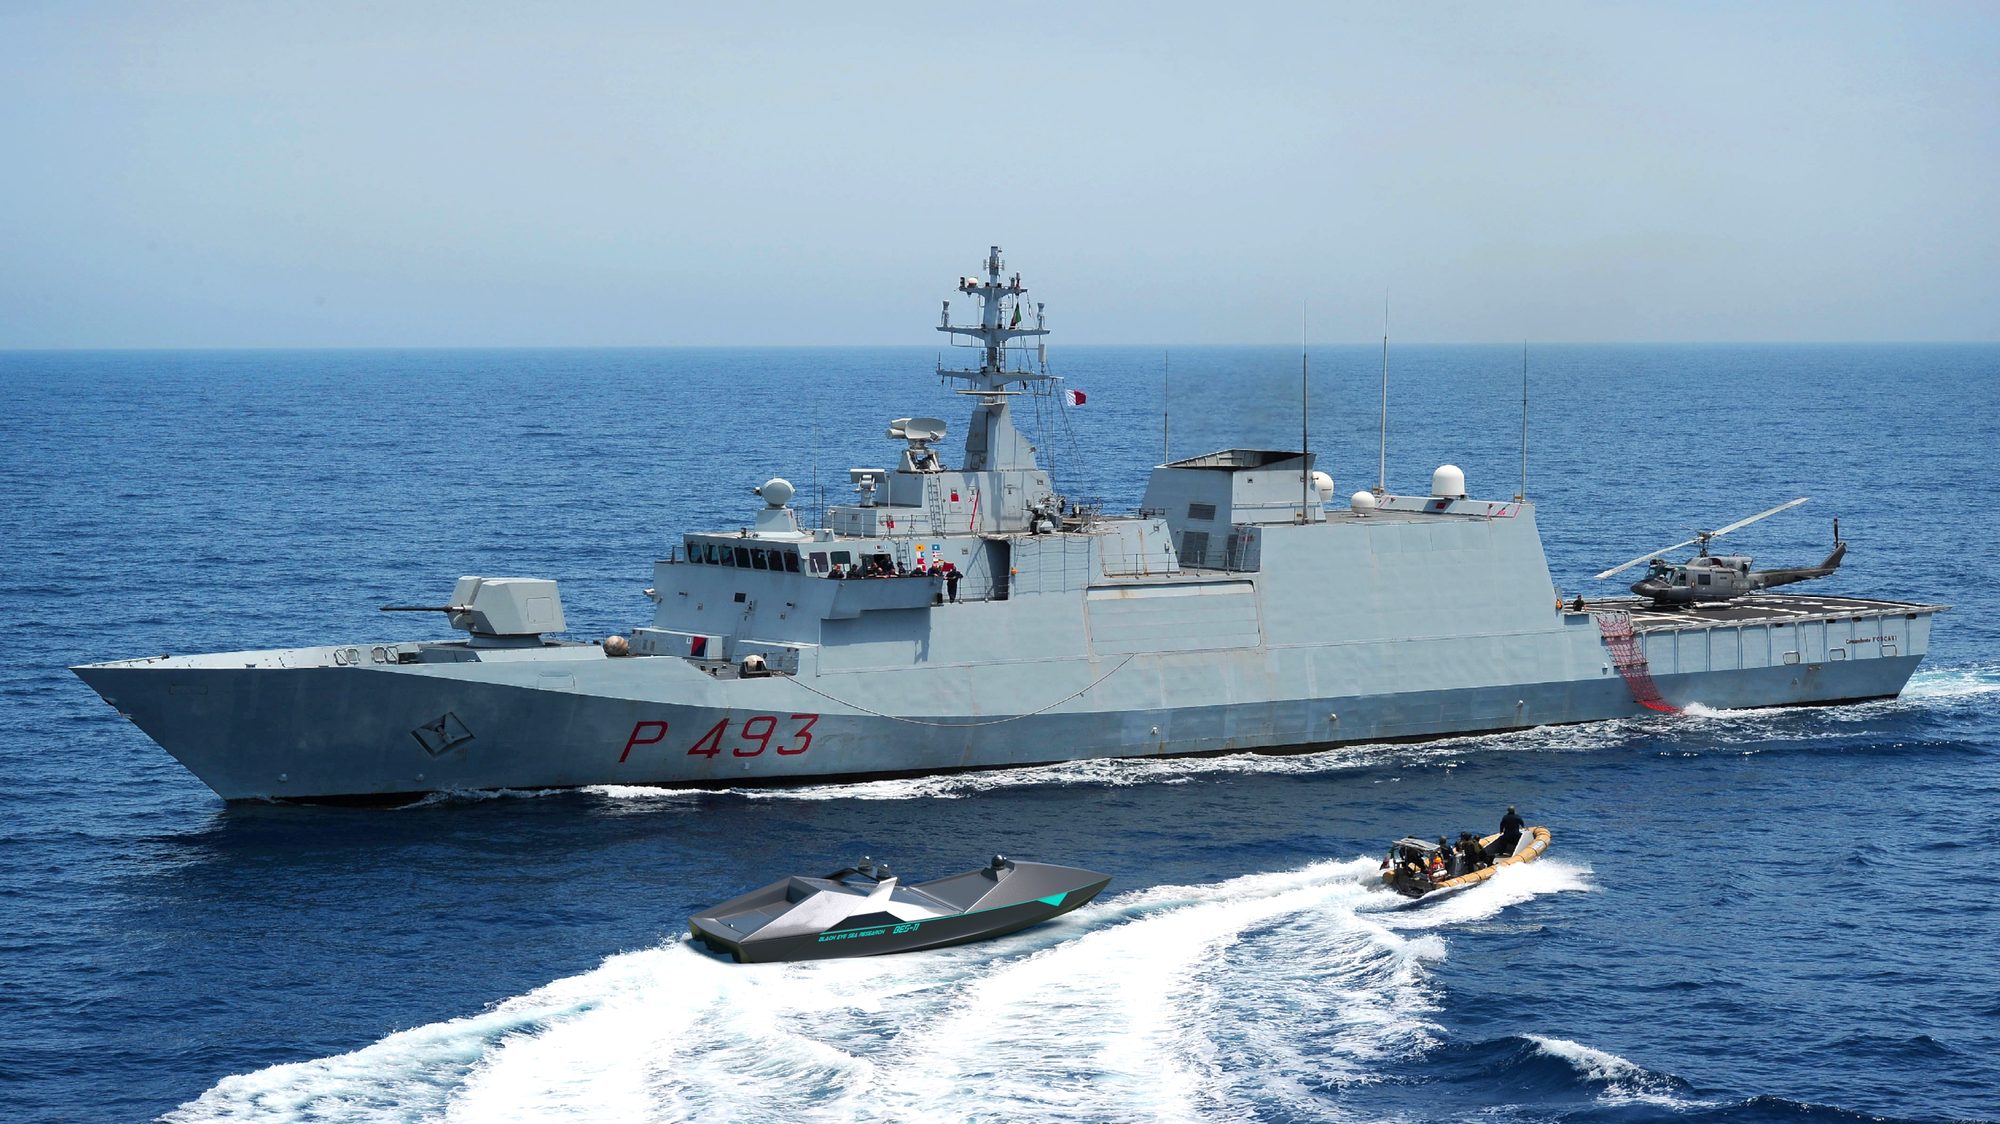
EMPLOI
Le drone avance. Le bâtiment reste hors de portée.
MARCHÉS & INVESTISSEMENT

Où le BES trouve
son premier emploi

Le besoin est documenté : les budgets européens de surveillance maritime augmentent, les moyens rapides manquent, et les agences cherchent des plateformes non habitées capables de tenir la mer. Les chiffres ci-dessous sont des hypothèses de travail, destinées à cadrer une discussion d'investissement.

Surveillance des frontières maritimes

Détection et suivi des embarcations en approche, appui à la recherche et au sauvetage, tenue de secteur sur plusieurs jours avec relève automatique des unités.

PARC ADRESSABLE
50 – 100
PRIX INDICATIF
0,25 M€

Lutte contre les trafics

Interception et accompagnement d'embarcations rapides, collecte de preuves horodatées et rejouables, réduction de l'exposition des équipages.

PARC ADRESSABLE
50 – 80
PRIX INDICATIF
0,28 M€

Protection d'infrastructures

Veille permanente autour des terminaux, parcs éoliens en mer, câbles et points de passage sensibles. Grappe en station, relève sans interruption de service.

PARC ADRESSABLE
30 – 60
PRIX INDICATIF
0,32 M€

Marines et garde-côtes

Escorte, éclairage de zone au profit d'un bâtiment, protection portuaire, entraînement. Interopérabilité avec les systèmes de commandement existants.

PARC ADRESSABLE
25 – 45
PRIX INDICATIF
0,38 M€

Océanographie et travaux en mer

Levés bathymétriques, suivi environnemental, inspection de champs offshore. Version civile allégée, sans charge utile de défense.

PARC ADRESSABLE
20 – 40
PRIX INDICATIF
0,20 M€

Export

Défense côtière souveraine pour États disposant de larges façades maritimes. Transfert progressif d'assemblage et formation des opérateurs.

PARC ADRESSABLE
30 – 60
PRIX INDICATIF
0,50 M€

Montée en cadence — hypothèses

ÉTAPE 1 · PROTOTYPE 1 unité

Validation à la mer du système complet : tenue de coque, chaîne de perception, autonomie de navigation. Financement par fonds propres et subventions.

ÉTAPE 2 · PRÉSÉRIE ~20 / an

Outillage série, première chaîne d'assemblage, premiers contrats cadre. Ordre de grandeur visé : 6 M€ de chiffre d'affaires annuel, marge brute supérieure à 70 %.

ÉTAPE 3 · SÉRIE objectif 1 000 / an

Coût unitaire divisé par quatre à cadence élevée. Le modèle vise un revenu récurrent sur le logiciel de supervision et le maintien en condition, au-delà de la vente de coques.

Ces valeurs sont des hypothèses internes établies à partir des budgets publics annoncés par les agences européennes de surveillance maritime et des prix constatés sur les plateformes non habitées comparables. Elles ne constituent ni un carnet de commandes, ni une prévision contractuelle.

Propriété intellectuelle

Huit familles de brevets couvrent la chaîne de valeur, de la structure de coque au logiciel de coordination. Les titres ci-dessous sont donnés à titre indicatif ; le détail technique est communiqué sous accord de confidentialité.

B1

Architecture de plateforme rapide multi-capteurs

B2

Renforcement composite de coque hydroplane

B3

Navigation autonome redondante

B4

Coordination distribuée en grappe

B5

Navigation souveraine authentifiée

B6

Ravitaillement autonome en mer

B7

Architecture bâtiment porteur et essaim

B8

Analyse de situation embarquée

PROGRAMME

Où en est
le prototype

Le BES-11 est aujourd'hui au niveau de maturité TRL 3/4 : les briques critiques sont validées en laboratoire et sur banc, le prototype est en construction. Les essais à la mer constituent le prochain jalon.

TERMINÉ

Architecture et design de coque

Définition des lignes, étude de tenue à la mer, choix des matériaux et de la chaîne propulsive. Maquette numérique complète.

TERMINÉ

Briques logicielles en simulation

Coordination en grappe, découpage de zone et élection de meneuse validés en simulation multi-agents, puis sur flotte réduite d'engins d'essai.

EN COURS · TRL 3/4

Construction du prototype

Réalisation de la coque, intégration de la baie électronique, câblage énergie et essais capteurs à quai. Campagne de bassin et d'endurance en préparation.

PROCHAIN JALON

Essais à la mer

Qualification de vitesse et de tenue, validation de l'autonomie de navigation, premiers vols du drone aérien depuis le pont en mouvement.

ENSUITE

Grappe de trois unités

Démonstration de mission coordonnée réelle, y compris en liaison dégradée, devant utilisateurs finaux.

ENSUITE

Présérie et industrialisation

Outillage de série, qualification aux standards d'interopérabilité, premières livraisons.

BES-11
ÉTUDE DE FORMEITÉRATIONS DE CARÈNE
RECRUTEMENT

Postes ouverts
pour le prototype

Nous constituons l'équipe qui mettra le premier BES-11 à l'eau. Petite structure, décisions rapides, travail à Paris avec campagnes d'essais sur la côte. Candidatures spontanées bienvenues si aucun intitulé ne correspond exactement.

Architecte système USV

CDI · PARIS · SENIOR

Vous tenez l'architecture d'ensemble : découpage fonctionnel, budgets de masse, d'énergie et de calcul, interfaces entre coque, capteurs et logiciel. Vous arbitrez les compromis et tenez la cohérence du prototype jusqu'aux essais.

  • Expérience en systèmes navals, aéronautiques ou robotiques complexes
  • Pratique de l'ingénierie système et de la gestion d'exigences
  • Goût du terrain : la conception se vérifie à quai

Ingénieur autonomie et robotique maritime

CDI · PARIS

Vous développez la couche de conduite autonome : planification de trajectoire, évitement, tenue de station, arbres de comportement et modes dégradés.

  • ROS 2, C++ et Python en contexte temps réel
  • Planification, contrôle et simulation de véhicules
  • Une expérience marine ou drone est un plus

Ingénieur coordination multi-agents

CDI · PARIS

Vous portez le cœur de la grappe : consensus distribué, élection de meneuse, répartition de tâches par enchères, découpage de zone, comportement en réseau instable.

  • Systèmes distribués, algorithmes de consensus, tolérance aux pannes
  • Simulation multi-agents et validation par scénarios
  • Rigueur sur les modes dégradés : c'est le sujet principal

Ingénieur perception et IA embarquée

CDI · PARIS

Vous construisez la chaîne de détection : entraînement et optimisation de modèles de vision et de fusion multi-capteurs, exécution sur calculateur embarqué sous contrainte de consommation.

  • Vision par ordinateur, fusion capteurs, suivi de pistes
  • Optimisation d'inférence sur cible embarquée
  • Constitution et annotation de jeux de données maritimes

Ingénieur navigation GNSS / inertie

CDI · PARIS

Vous développez la solution de navigation : fusion satellite et inertielle, filtrage adapté à la dynamique marine, surveillance d'intégrité et détection des sources de position incohérentes.

  • Filtrage de Kalman, traitement du signal GNSS
  • Connaissance des services européens de haute précision
  • Campagnes de mesure et analyse de données réelles

Ingénieur systèmes embarqués temps réel

CDI · PARIS

Vous êtes responsable de l'électronique de bord : calculateurs, bus de terrain, réseau embarqué, surveillance matérielle, redémarrage sûr et gestion des pannes.

  • Linux embarqué, CAN, Ethernet industriel
  • Conception pour environnement marin : vibration, sel, chaleur
  • Sécurité de fonctionnement et watchdogs

Ingénieur structure et composites

CDI · PARIS / CHANTIER

Vous menez la structure de coque : dimensionnement, plans de stratification, tenue aux impacts de mer, suivi de fabrication chez le chantier partenaire.

  • Calcul de structures composites et métalliques
  • Procédés d'infusion et assemblages hybrides
  • Présence chantier pendant la construction

Ingénieur hydrodynamique

CDI OU MISSION · PARIS

Vous optimisez la carène et les appendices pour la vitesse visée : simulation, essais en bassin, corrélation avec les mesures à la mer.

  • CFD appliquée aux carènes planantes
  • Stabilité de route à grande vitesse, comportement sur houle
  • Interprétation d'essais réels

Développeur station de supervision

CDI · PARIS

Vous construisez l'interface qui permet à un opérateur de suivre une grappe entière : cartographie temps réel, flux capteurs, rejeu d'enregistrement, alertes.

  • Front-end moderne, cartographie et rendu 3D temps réel
  • Flux de données à forte cadence, WebRTC ou équivalent
  • Souci de l'ergonomie en conditions opérationnelles

Ingénieur cybersécurité embarquée

CDI · PARIS

Vous sécurisez la plateforme de bout en bout : démarrage vérifié, gestion des clés, chiffrement des liaisons, journalisation inaltérable, analyse de surface d'attaque.

  • Cryptographie appliquée et éléments sécurisés matériels
  • Sécurité des systèmes industriels et embarqués
  • Préparation aux audits et homologations

Responsable essais à la mer

CDI · CÔTE ATLANTIQUE / MÉDITERRANÉE

Vous préparez et conduisez les campagnes : plans d'essais, sécurité, logistique, instrumentation, dépouillement des mesures et retour vers la conception.

  • Expérience d'essais navals ou aéronautiques
  • Brevets nautiques appréciés, à l'aise en mer
  • Méthode : un essai non mesuré n'a pas eu lieu

Stages et alternances

6 MOIS · PARIS

Sujets ouverts en simulation de grappe, traitement d'images maritimes, banc de mesure énergie, et outillage de rejeu d'essais. Encadrement par l'équipe technique, sujets réellement intégrés au prototype.

CONTACT

Parlons du prototype

Investisseurs, utilisateurs finaux, partenaires industriels, candidats : une seule adresse. Documentation technique détaillée et démonstration sur demande, sous accord de confidentialité.

contact@blackeyesea.fr

78 avenue de Suffren, 75015 Paris